
一只机器人灵巧手,要经过多少次训练,才能像人手一样灵活地抓取、旋转和摆弄物体?
这个看似简单的问题,正成为具身智能产业发展面临的一道难题。
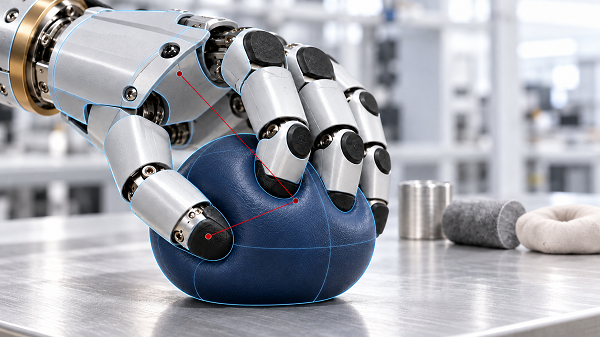
图1 灵巧手训练难题
近日,南京天洑软件有限公司在工业世界模型领域的研发取得阶段性突破。经过数十名研发人员近一年的联合攻关,企业正推动一款名为“工业世界模型生成器”(IWM Generator)的产品从技术研究走向工程应用。
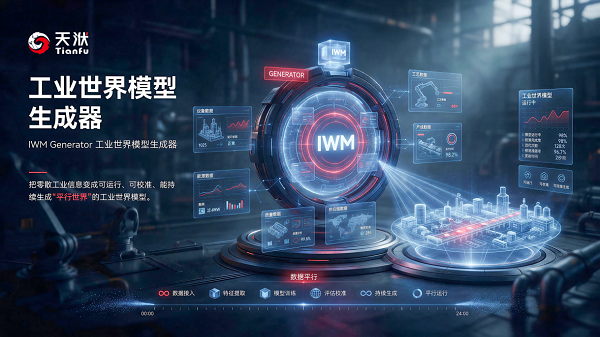
图2 天洑工业世界模型生成器
这款产品的目标,是让计算机能够持续生成和运行不同的工业世界,让机器人训练、工业设备测试和复杂工程设计中的大量试错过程,尽可能先在虚拟世界中完成。
从机器人灵巧手,看见工业智能的现实难题
2025年,随着具身智能产业快速发展,天洑开始关注一个问题:人工智能已经能够理解文字、识别图像,但要让它真正理解物理世界,甚至像人一样操作物体,为什么依然如此困难?
以机器人灵巧手为例,人类拿起一个鸡蛋,能够自然控制手指力度,既不让鸡蛋滑落,也不会把它捏碎。但机器人要掌握这项技能,就必须学习物体的重量、形状、摩擦力以及接触后产生的形变。
目前,训练机器人主要有两条路径。
一条是利用大量视频和图像数据,让机器人学习人类动作。这种方式数据获取相对容易、成本较低,但视频难以完整反映接触力、摩擦力等物理信息,仅靠观察并不足以让机器人掌握精细操作。
另一条是在真实实验室中,利用机器人和各种物体反复训练。这种方式能够获得更准确的物理反馈,但需要大量设备、场地和人员投入,还面临设备损耗、训练效率和安全风险等问题。
有没有一种办法,既能降低训练成本,又能尽可能保留真实世界的物理规律?
天洑研发团队将目光投向了企业积累十余年的工程仿真技术。工程仿真的原理,是利用数学和物理规律,在计算机中模拟真实世界。
例如,一架飞机在不同气流中受到多大阻力,一个零件承受多大力量会发生变形,这些问题都可以通过计算机进行精确计算。
研发人员由此提出设想:既然可以模拟气流、结构和物体运动,能不能进一步构建一个遵循物理规律、可以持续运行的虚拟世界,让机器人在其中反复练习?
例如训练机器人抓取苹果时,计算机可以生成不同大小、重量、表面摩擦特性的苹果,也可以改变机器人手指的位置、抓握力度和周围环境。
每改变一组条件,就形成一个不同的虚拟世界。机器人可以在这些世界中反复抓取、失败、调整动作,再继续学习。
而且,这些世界不只是看起来真实,更要能够计算物体接触、运动和变形等过程,让机器人获得具有物理意义的训练数据。
研发团队将这种能力概括为:持续生成和运行不同的工业世界。
数十名研发人员联合攻关,让物理规律进入虚拟世界
2025年,天洑开始围绕工业世界模型的技术需求组织研发,集结流体力学、结构力学、人工智能、计算机图形学等不同领域的数十名研发人员,展开跨学科攻关。
团队面临的难题,不只是让计算机生成逼真的三维画面,还要让其中的物体具备合理的重量、材料属性和运动规律。机器人抓住物体时,物体应该怎样变形?手指接触表面时,摩擦力会怎样变化?不同计算模型又该如何协同运行?这些问题都需要逐一解决。
天洑此前开发的AICFD、AIFEM等物理计算工具,以及AIPOD智能优化设计软件,构成了研发的重要技术基础。
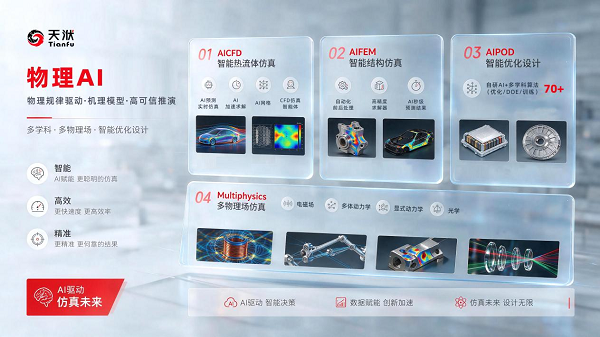
图3 天洑物理AI能力积累
经过近一年的努力,团队已初步打通从三维物体生成、物理属性配置到机器人在虚拟环境中执行抓取动作的技术链路,并持续推进物理模型校准、快速计算和训练策略等关键能力。
企业长期积累的工程计算技术,正从辅助工程师分析单个问题,向支撑人工智能理解和探索物理世界的基础能力延伸。
从机器人到航空航天,让工业试错更多发生在虚拟世界
工业世界模型生成器的应用前景,并不局限于机器人。
在航空航天领域,它可以模拟无人机遭遇不同风速、阵风甚至极端天气时的飞行状态,让工程师在真正试飞前,测试和优化控制方案。
在能源电力领域,它可以根据设备状态和运行条件,推演不同操作方式可能带来的结果。例如,当电厂调整设备运行参数时,可以先在虚拟世界中比较能耗、效率和安全风险,为实际操作提供参考。
在工业产品研发中,工程师也有望利用这一技术持续生成不同设计方案,比较其重量、强度和性能,从大量候选方案中寻找更合适的选择。
但其发展方向已经十分清晰:让成本高昂、风险较大、难以重复的工业试验,尽可能提前在计算机中开展。
从2011年成立至今,天洑逐步形成了物理AI与工业AI相结合的技术体系,并将自身定位为工业世界模型框架体系及基础设施提供商。工业世界模型生成器,正是这一技术体系向更广泛工业场景延伸的重要探索。
让机器先在虚拟世界里经历更多次试错,让现实工业少走一些弯路。这正是天洑研发工业世界模型生成器的初衷,也是这支硬核研发团队正在努力探索的方向。
标签: